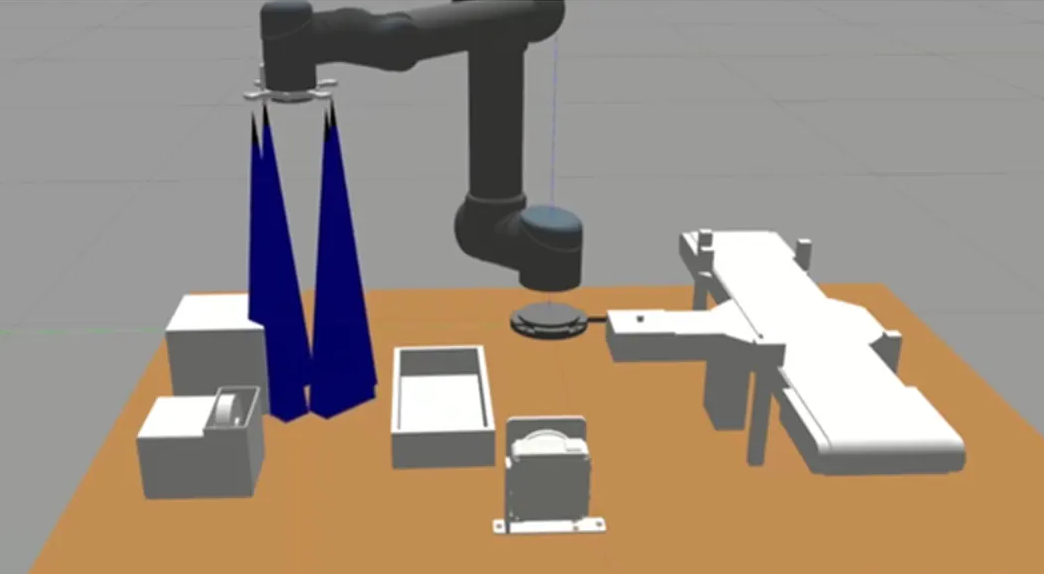
Sistem združi meritve optičnih senzorjev časa preleta (Time-of-Flight, ToF) na robotu z napovedjo digitalnega dvojčka, tj. simulacije robota in delovnega območja.
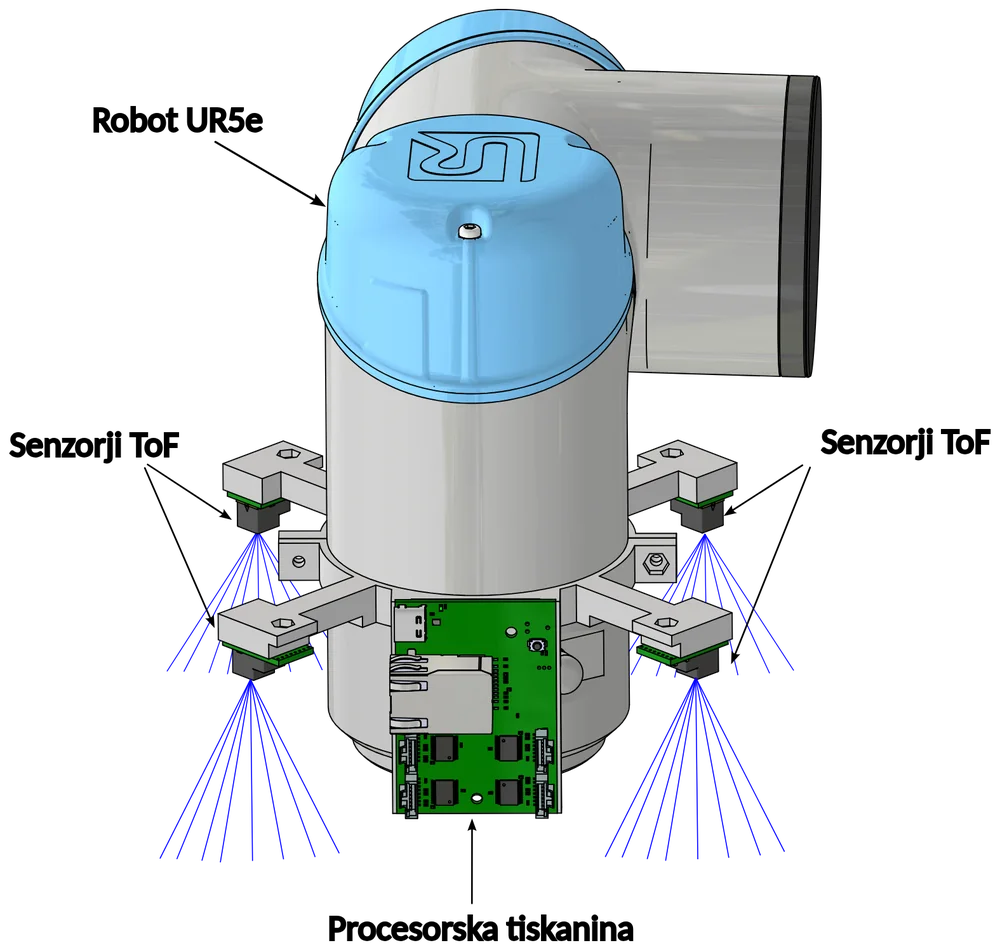
ToF na robotski roki
Robot med gibanjem sproti opazuje bližnjo okolico.
Senzorji so nameščeni na robotu tako, da opazujejo območje stika orodja z okoljem. Meritve so zato odvisne od trenutnega položaja in orientacije robota.
MERITVE
Senzorji izmerijo dejansko razdaljo do okolice.
SIMULACIJA
Digitalni dvojček izračuna pričakovano razdaljo za trenutni položaj robota.
ODSTOPANJE
Razlika med meritvijo in simulacijo pokaže, da se je v delovnem prostoru nekaj spremenilo.
PRILAGODLJIVOST
Referenca nastaja sproti iz modela, zato sistem ni omejen na ponavljanje enega samega vnaprej posnetega opravila ali trajektorije.
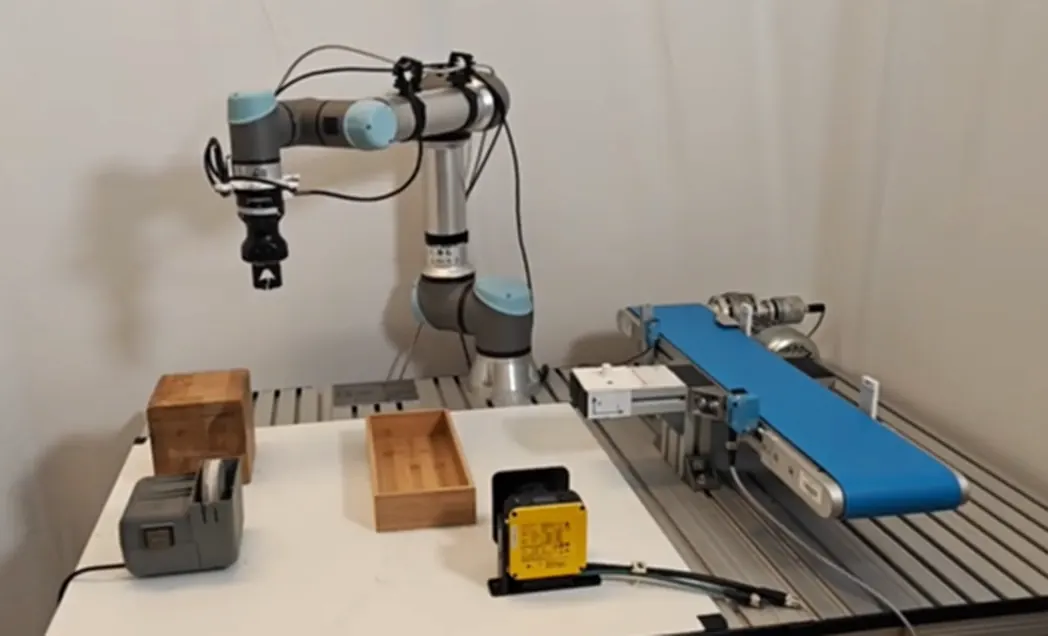
REALNA CELICA
DIGITALNI DVOJČEK